現場で動く。知恵を集める。
Tezjnは、すでにあるインフラの中で行われる熟練作業のためのフィジカルAIを開発しています。半導体工場や倉庫で働くモバイルマニピュレーターやロボットハンドから、宇宙のロボティクスまで。ロボットは遠隔の通信を待たずに現場で動かなければなりません。それでも、新しいタスクやロボットの機体ごとに、データ・学習・検証が必要です。私たちがつくっているのは、一台一台が自ら動き、すべてのロボットが共に賢くなっていくための学習です。
お問い合わせP試してみる近日公開
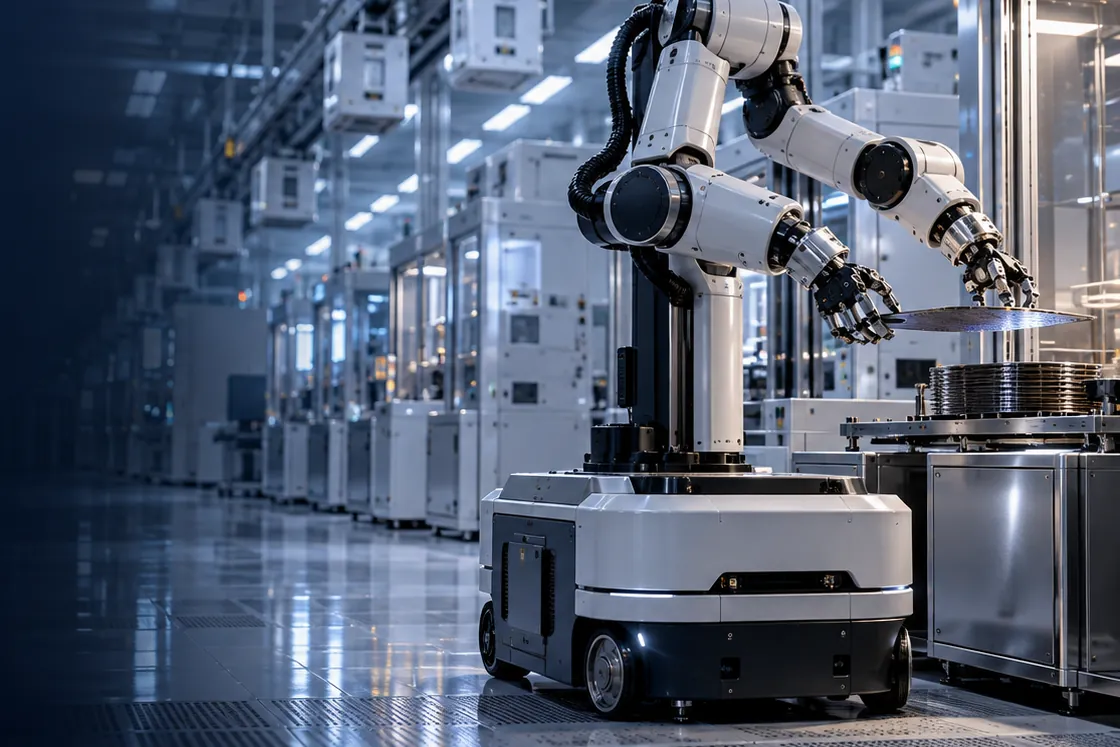
熟練の作業。既存のインフラ。
開発中のデモ。
開発したモデルのサンプルで、すべてシミュレーションです。
ロボットがロボットをつくる。
シミュレーションの中で、ロボットアームがSO-101ロボットアームを1工程ずつ組み立てます。
超軽量モデル。
ロボットハンド。1,400万パラメータ。
このポリシーは、Webブラウザ上でリアルタイムに動かせるほど小さなモデルです。毎秒50回、両手首と40の指関節を動かし、物体をつかんで運び、置きます。映像は、ハンドがその作業を行う様子です。
人の手の動作データ:HO-Cap(Wang et al., 2024)、CC BY 4.0。
まずは、ひとつの現場業務で実証を。
お問い合わせ
または [email protected] まで